🤖 AI Summary
本文提出了一种基于末端执行器的非线性模型预测控制框架,用于倾斜多旋翼无人机全方位空中操作,解决了设计分析、奇异处理和扰动补偿问题。
📝 Abstract
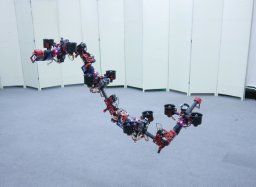
Aerial manipulation extends robotic operations to previously inaccessible aerial environments. Unlike arm-equipped aerial systems, tiltable-multirotors can directly generate six-degree-of-freedom wrenches through their flight bases, enabling both efficient movement and omnidirectional operation by tilting the thrust direction.
This work presents a design analysis and a wrench-based control framework for tiltable-multirotors in aerial manipulation. We show that a four-rotor tiltable configuration provides a balance between interference-free propeller sizing and hovering efficiency across different attitudes, and its null-space redundancy is crucial for traversing singular configurations under physical constraints. We further show that an upward end-effector placement yields a favorable trade-off between geometric clearance and available wrench. To address disturbances, we propose a dual strategy consisting of a modified integral term for model error and an acceleration-based estimator for external wrenches. Building on these insights, we develop an effector-centric nonlinear model predictive control (NMPC) framework that integrates design choices, singularity handling, and disturbance compensation into a unified formulation.
The proposed framework runs fully onboard at 100 Hz on a custom-built tiltable-quadrotor. Real-world experiments, including a 90-deg step cartwheel rotation, whiteboard pushing, and continuous 360-deg valve turning, demonstrate the feasibility of wrench-based omnidirectional manipulation with singularity traversal on a one-DoF-per-arm tiltable-quadrotor.